Industrie Musterartikel
Sechs Achsen: So bewegt sich ein Industrieroboter
Fast jeder Industrieroboter hat sechs Gelenke. Drei bringen das Werkzeug an die richtige Stelle, drei drehen es in die richtige Lage.
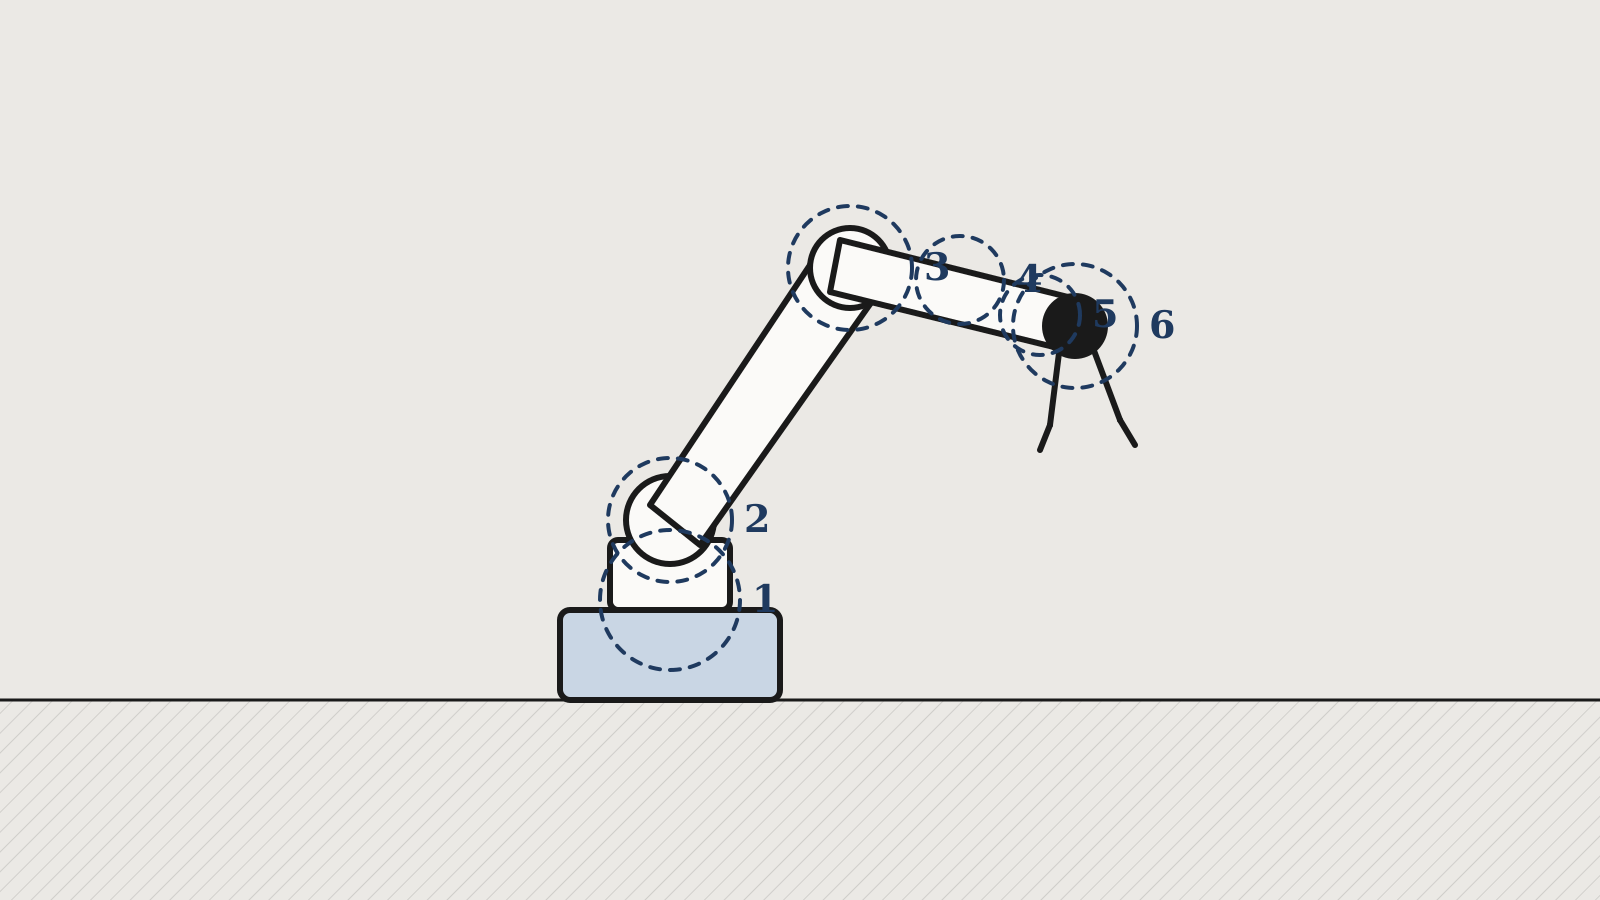
Ein Gegenstand im Raum hat sechs Freiheitsgrade: Er kann sich in drei Richtungen verschieben und um drei Achsen drehen. Damit ein Roboter sein Werkzeug in jede beliebige Position und Lage bringen kann, braucht er deshalb mindestens sechs Gelenke.
Arm und Handgelenk
Die ersten drei Achsen bilden den Arm: Die Basis dreht sich, die Schulter hebt und senkt, der Ellbogen knickt ein. Damit erreicht der Roboter jeden Punkt in seinem Arbeitsraum. Die Achsen vier bis sechs bilden das Handgelenk. Sie bestimmen, in welchem Winkel Greifer oder Schweißbrenner am Ziel ankommen.
Und die siebte Achse?
Oft liest man von einer „siebten Achse“. Gemeint ist meist eine Schiene am Boden, auf der der ganze Roboter fährt. So kann ein einzelner Roboter mehrere Maschinen bedienen.